PG关注到,研华9月29日公布ASR-D501伴随计算平台,采用Qualcomm QCS6490,面向工业无人机的机载AI与任务处理。产品把计算、相机和其他传感器连接,以及与飞行控制系统协作的软件环境组合到紧凑板卡中。
对于民用巡检等应用,机载系统既要处理感知数据,也要与其他机载部件协同。把所有工作都视为同一种计算任务,容易掩盖不同环节的责任。伴随计算与主要飞行控制之间的分工,是理解这类平台定位的重要起点。
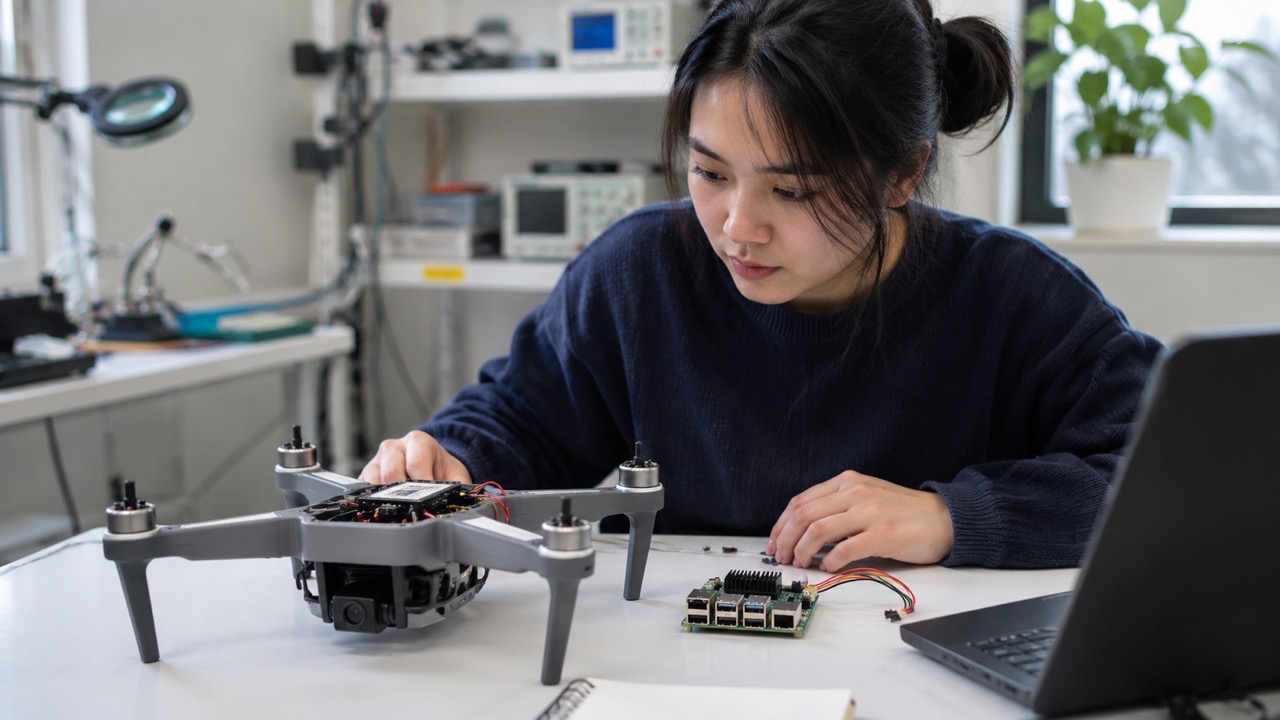
伴随计算处理数据,飞控保持自身职责
研华介绍,ASR-D501可承担本地感知与任务层处理,主要飞控则继续关注实时飞行稳定和执行机构控制。两者需要交换信息,但不能因此把伴随计算板本身等同于已经具备完整飞行能力的无人机。
从系统开发看,分工明确有助于安排验证。应用团队需要知道某个结果由哪部分产生,如何送往后续环节,以及其他部件怎样理解该结果。接口能够建立连接,只是协作的基础,具体行为仍需要由完整系统确认。
多传感器输入,需要对应实际任务
该平台提供多路相机与其他机载设备的连接选择。输入种类增加以后,数据之间的关系也需要被理解:不同传感器何时采集、描述哪个对象、采用什么格式,都会影响应用如何使用这些信息。
因此,不能简单把接口数量当作应用能力。一次巡检任务需要哪些数据,哪些信息仅用于记录,哪些参与实时处理,应当由任务需求决定。开发过程中保留这些定义,可以让后续团队理解设备为何采用特定配置。
尺寸、重量与功耗,需要看清统计范围
研华强调平台面向空间与能耗受限的机载环境,并公布了板卡尺寸和不含散热器的重量。理解这些信息时,应当保留原有范围,不能把板卡重量直接写成整套计算组件、线缆与安装结构的总重量。
同样,计算板采用低功耗设计,也不代表整机的能耗只由它决定。传感器、通信与其他部件共同形成系统条件。对于设备开发,清楚记录各部分的配置与测量范围,有助于让不同方案的比较保持一致。
集成软件环境,仍要经过产品级验证
研华提供Ubuntu与Robotic Suite for Drone等开发基础,用于连接高层应用与飞控生态。这种预先整合的环境可以减少部分起步工作,但具体项目的软件版本、外设组合与任务流程仍然需要被记录和检查。
原型阶段验证某项功能以后,后续还要面对维护与变更。相机更换、软件更新或安装方式调整,都可能改变此前条件。让每次变化能够追溯到原有配置,有助于团队保留已经完成的工程工作,而不是在迭代中反复重新确认。
开发记录也应说明哪些条件尚未验证。实验室平台、地面测试与实际应用的条件可能不同,把已经完成的检查范围说清楚,可以帮助后续人员安排下一步工作,避免将一次展示扩大为所有情形下的能力结论。
具体到外形,研华公布板卡为100×60毫米,不含散热器时约50克。这样的范围说明很重要:项目增加连接线、固定部件与散热结构以后,已经形成不同于裸板的组合。保留各部分的统计依据,可以让机械设计与软件开发围绕同一套实物配置讨论,减少后续交接时重新确认条件的工作。
PG认为,ASR-D501体现了机载应用对集成计算基础的需求。后续值得观察的,是硬件、软件与传感器之间能否形成清楚的职责和验证依据,让原型经验进入能够长期维护的民用设备。